Ua hoʻomaka ʻo DSPOWER i ka makahiki 2012, ʻo ia ka nānā ʻana i ka noiʻi a me ka hoʻomohala ʻana i ka hoʻonaʻauao robot servo, servo robot akamai a me Building Block servo.
I ka hoʻolālā ʻana i nā robots a i ʻole nā polokalamu akamai, ʻo ka pololei angular o nā motor servo he mea maʻalahi ke nānā ʻole ʻia akā koʻikoʻi. Ua hālāwai paha ʻoe i nā kūlana kahi i hiki ʻole ai ke kaʻa kaʻa servo i kona kūlana i manaʻo ʻia, a i ʻole ke kūlana i hiki ke ʻano liʻiliʻi i kēlā me kēia manawa, e hoʻopilikia ai i ka ʻōnaehana holoʻokoʻa.
ʻO kēia ka mea maʻamau no ka mea ʻaʻole ʻoe i hoʻolohe i ka waiwai pololei angular maʻamau o ka motika servo, a ua nānā wale ʻoe i nā ʻāpana kumu e like me ka torque a me ka wikiwiki.
He aha ka Servo Motor Angular Accuracy?
ʻO ka pololei o ka angular motor Servo e pili ana i ke kiʻekiʻe o ka hoʻokaʻawale ʻana ma waena o ke kūlana hoʻololi maoli a me ke kūlana i manaʻo ʻia ma hope o ka loaʻa ʻana o kahi hōʻailona mana. No ka laʻana, hiki ke hoʻonohonoho ʻia ka mīkini servo me ka pololei ± 1°, e huli ana i ka 90°, ma waena o 89° a me 91°. Hāʻawi pinepine ʻia kēia waiwai pololei maʻamau e ka mea hana servo motor i nā kikoʻī ʻenehana.
ʻO ia kekahi o nā hōʻailona koʻikoʻi no ke ana ʻana i ka hana kaʻa servo. ʻO nā servos kikoʻī kiʻekiʻe e hōʻoia i ka neʻe ʻana o kāu mau mea hana, ʻoi aku hoʻi i nā hiʻohiʻona e koi ana i ka mana pololei, e like me ka lima lima lima a me ka hoʻonohonoho ʻana i ka kamera gimbal.
ʻO ka hoʻomaopopo ʻana i ke koʻikoʻi o ka pololei angular, ʻaʻole hiki ke loaʻa i nā manawa a pau, kōkua iā ʻoe e pale aku i nā pilikia he nui i ka pae koʻikoʻi o kahi papahana. Hiki i nā servos kūʻai ʻole akā haʻahaʻa ke kumu i nā hewa kumulative i loko o ka ʻōnaehana holoʻokoʻa, i ka hopena i kāna hana holoʻokoʻa a alakaʻi i nā hopena ʻino.
No laila, i ke koho ʻana i kahi servo, pono ʻoe e nānā pono i nā ʻāpana pili i ka pololei i nā kikoʻī a hoʻonohonoho mua i nā huahana e hōʻike maopopo ana i kā lākou mau kūlana pololei, ma mua o ka hoʻoholo ʻana ma muli o ka ʻike i hala a i ʻole ke kumukūʻai.
No ke aha he mea koʻikoʻi ka pololei angular no nā papahana
Hoʻoholo pololei ka pololei angular i ka hoʻokō pono ʻana o nā hana e nā mea hana. ʻo kahi laʻana,inā ʻoe e hana ana ma kahi ʻōnaehana hoʻopaʻa ʻana, ʻo ka pololei ʻole o ka servo e pale aku i ka pahupaʻikiʻi mai ka huli pono ʻana i ka pahuhopu, e hōʻemi nui ana i ka pono o ka nānā ʻana.Pēlā nō, i ka automation ʻoihana, hiki i ka servo haʻahaʻa ke hana i nā hana lima robotic a me nā pilikia hana.
ʻAʻole pili ka pololei ʻole i ka hana akā hoʻonui nui i ka manawa hoʻonohonoho a me nā kumukūʻai ma muli o ka pono o nā calibrations hou a i ʻole nā mea pani.
Mai kahi hiʻohiʻona ʻike mea hoʻohana, hiki i nā servos precision kiʻekiʻe ke ʻoi aku ka maʻalahi a ʻoi aku ka ʻoihana ʻoihana. No ka laʻana, i loko o nā robots hoʻonaʻauao a i ʻole nā mea pāʻani akamai, hoʻomaikaʻi ka neʻe pololei ʻana i ka launa pū ʻana a pale i ka huhū o ka mea hoʻohana e nā mea pane ʻole.
No laila, ʻoiai ʻo ka hoʻopukapuka ʻana i nā servos kiʻekiʻe e hoʻonui i nā kumukūʻai mua, hoʻomaikaʻi maoli ia i nā helu kūleʻa o ka papahana a me ke kūpaʻa lōʻihi, e lilo ia i koho maikaʻi loa.
Pehea e koho ai i nā Servo pololei kiʻekiʻe
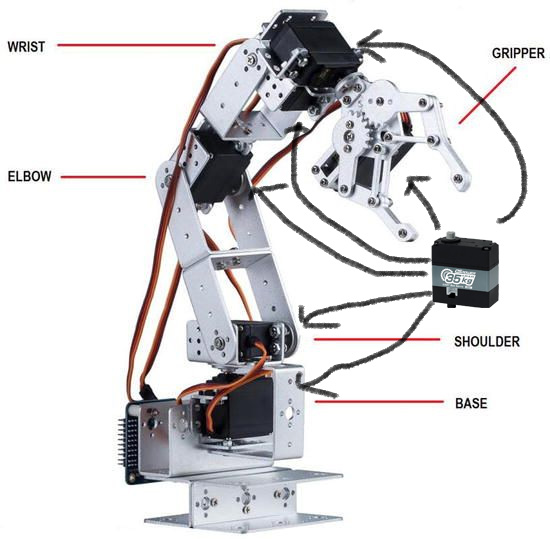
Ke koho ʻana i kahi servo precision kiʻekiʻe, ʻo ka hana mua e nānā i nā kikoʻī o ka huahana a e ʻimi i nā helu helu helu no ka pololei angular, e like me ± 0.5 ° a i ʻole ± 1 °. Ma ka ʻōlelo maʻamau, ʻoi aku ka pololei o nā servos digital ma mua o nā servos analog no ka mea hoʻohana lākou i nā microprocessors no ka mana pani pani, e ʻae ana i nā hoʻololi kūlana manawa maoli.
I ka manawa like, e hoʻolohe i ke ʻano o ka servo; ʻO nā kaʻa kaʻa ʻole a i ʻole nā motors coreless loaʻa nā mea maikaʻi ma ke ʻano o ka pololei a me ke ola ʻana, ʻoiai nā kaʻa kaʻa ʻole e hāʻawi i nā pōmaikaʻi i ka manawa hana hoʻomau ʻoi aku ka maikaʻi o ka wela.
E noʻonoʻo i ke ʻano o ka noi.Inā makemake kāu papahana i ka pane wikiwiki a me ka pololei kiʻekiʻe, hiki iā ʻoe ke koho i kahi servo kikohoʻe e kākoʻo ana i ka helu hoʻomaha kiʻekiʻe; inā he palena kāu kālā akā ʻaʻole kiʻekiʻe nā koi pololei, lawa paha kahi servo maʻamau.
Eia hou, e heluhelu i nā loiloi mea hoʻohana a me nā hōʻike hoʻāʻo e hoʻomaopopo i ka pololei o ka hana ma ka hoʻohana maoli ʻana, e pale aku i nā hoʻoholo i hoʻokumu wale ʻia ma nā ʻāpana theoretical. E hoʻomanaʻo, koi pinepine nā servos kiʻekiʻe i ka volta kiʻekiʻe a me ke kākoʻo protocol control maikaʻi, e like me TTL serial buses a i ʻole CAN buses.
He aha nā mea e pili ana i ka pololei o Servo?
Hoʻopili ʻia ka pololei o kahi kaʻa servo e nā ʻano mea like ʻole, e hoʻopili ana i ka hoʻolālā o loko a me ke kaiapuni o waho. ʻO nā kumu o loko ka mea nui i ka backlash gear, ke ʻano kaʻa, a me ka ʻōnaehana pane. E ʻike ʻo Servos me ka backlash nui i ka hysteresis i ka wā o ka huli ʻana, e alakaʻi ana i ka emi ʻana o ka pololei.
Eia nō naʻe, hoʻohana nā servos i pani ʻia me nā encoders i nā hana pane e hōʻemi i nā hewa, a laila e hoʻomaikaʻi ai i ka pololei. ʻO nā mea o waho e pili ana i ka paʻa ʻana o ka mana uila, ka maikaʻi o ka hōʻailona hoʻomalu, a me nā ʻano like ʻole.
No ka laʻana, hiki i ka fluctuations voltage ke hana maʻalahi i ka wikiwiki o ka servo rotation, e pili ana i ka pololei o ke kūlana. ʻO ka walaʻau i ka hōʻailona hoʻomalu hiki ke hoʻopilikia i ka wehewehe kauoha a ka servo. Eia kekahi, ʻo ka hoʻouka nui ʻana a i ʻole ka hoʻonohonoho pono ʻole hiki ke alakaʻi i ka nalowale pololei.
No laila,i ka hoʻohana ʻana i nā servos precision kiʻekiʻe, pono ia e hōʻoia i kahi lako mana paʻa, kahi hōʻailona maʻemaʻe, a me kahi hoʻolālā mechanical i hoʻolālā maikaʻi ʻia e hoʻonui i ka hana.
Pehea e ho'āʻo ai a hoʻopaʻa i ka pololei o Servo?
Hiki iā ʻoe ke hoʻohana i nā mea hana maʻalahi, e like me kahianana kihi a i ʻole ka laser pointer, e hoʻouna i nā hōʻailona pololei i ka mea hoʻoponopono e hoʻāʻo i ka pololei o ka servo.E hoʻololi i ka servo ma nā kihi ʻimi like ʻole, e like me 0 °, 90 °, a me 180 °, a laila e ana i ke kūlana maoli a helu i ka ʻae.
E hana hou i kēia kaʻina hana i nā manawa he nui a lawe i ka awelika e loiloi i ka hana hou. Inā nui ka deviation, pono paha ka calibration. Nui nā servos kikohoʻe e kākoʻo i ka calibration lako polokalamu, e hoʻopaʻi ana i nā hewa ma ka hoʻoponopono ʻana i nā ʻāpana mana.
Hoʻopili maʻamau ka calibration i ka hoʻouna ʻana i nā kauoha calibration a i ʻole ka hoʻohana ʻana i nā polokalamu kūikawā. No ka laʻana, hiki i kahi microcontroller ke hoʻouna i kahi hōʻailona PWM a hoʻopaʻa i ka ʻokoʻa ma waena o ke kūlana maoli a me ke kumu waiwai, a laila hoʻohui i kahi offset i ke code e hoʻoponopono ai.
Hiki i ka ho'āʻo maʻamau a me ka calibration ke hoʻonui i ke ola o ka servo a hōʻoia i ka hana paʻa lōʻihi. No nā noi koʻikoʻi, makemake ʻia e hoʻopau i kēia mau ʻanuʻu ma mua o ka hoʻokomo ʻana e pale aku i nā pilikia i ka wā o ka debugging ma hope.
Nā noi maʻamau o nā Servos pololei loa
Hoʻohana nui ʻia nā servos kiʻekiʻe i nā kula e koi ana i ka mana pololei, e like merobotics, aerospace, a me nā mea lapaʻau. I nā robotics, hoʻohana ʻia ia i nā mea hoʻokele hui e hōʻoia i ka neʻe ʻana o ka neʻe ʻana a me ka hopu pololei.
Ma nā drone gimbals, kōkua nā servos precision kiʻekiʻe i ka hoʻopaʻa ʻana i nā kāmera, e hopena i nā kiʻi akaka. Eia kekahi, hilinaʻi nā pale a me nā kāmela palekana i nā hale akamai i ka pololei o ka servo no ka hana maʻalahi.
I kēia mau hiʻohiʻona, pili pono ka precision i ka palekana ʻōnaehana a me ka pono. ʻo kahi laʻana,i nā lopako lapaʻau, hiki i nā hewa liʻiliʻi ke alakaʻi i ka hāʻule ʻole o ka hana, no laila he mea koʻikoʻi ke koho ʻana i nā servos kiʻekiʻe kiʻekiʻe.ʻO ka hoʻomaopopo ʻana i kēia mau noi hiki ke kōkua iā ʻoe e hoʻolālā maikaʻi i kāu mau papahana a koho i nā ʻano servo kūpono e hoʻomaikaʻi i ka hana holoʻokoʻa.
Ka manawa hoʻouna: Nov-08-2025